Soluções de Fontes de Alimentação para Robótica: Como Especificar Energia para AMRs, AGVs, Cobots e Robôs de Serviço
Publicado: Setembro de 2026
Tempo de leitura: 9 min
Público: OEMs de robótica, integradores de automação e equipes de compras que especificam adaptadores de energia externos, carregadores e fontes embarcadas para robôs móveis, cobots e robôs de serviço
Por Han - Paiyi Power, fabricante de adaptadores e fontes de alimentação externas que desenvolve fontes sob medida e padrão-modificado de 5W a 240W para projetos industriais e de robótica, a partir de 200 unidades por modelo.
Última atualização: 8 de setembro de 2026.
Conteúdo
Resposta direta: como escolher uma fonte de alimentação para um robô?
Comece pelo ciclo de trabalho, não pela potência. Um robô que trabalha um turno e retorna a uma base de acoplamento tem um problema de energia completamente diferente de um que opera quase continuamente com carregamento oportunista. Essa única pergunta define sua arquitetura:
- Baseado em turno, retorna à base: um adaptador externo dimensionado para recarregar o pack dentro da janela fora do turno, mais um carregador embarcado. A potência do adaptador decorre da capacidade do pack dividida pelo tempo de carga disponível, mais perdas de eficiência de carga.
- Operação quase contínua: carregamento oportunista em corrente mais alta, troca de bateria ou carregamento por contato/sem fio integrado ao piso. O adaptador passa a fazer parte da infraestrutura, e o projeto térmico no local de instalação importa mais do que o próprio tamanho do adaptador.
- Robôs fixos ou presos por cabo (cobots, braços): uma fonte alimentada pela rede dimensionada para carga de pico, não média, com margem para partida do motor e energia regenerativa.
O valor que a maioria erra é o de pico, não o médio. Um trem de força com média de 150W pode puxar de três a cinco vezes isso quando um motor bloqueia contra um obstáculo ou inverte sob carga. Se você dimensionar a fonte pela média, o adaptador aciona a proteção contra sobrecorrente exatamente quando o robô mais precisa se recuperar.
Combine a arquitetura de energia com a classe do robô
| Classe de robô | Barramento típico | Comportamento de energia | O que a fonte deve tolerar |
|---|---|---|---|
| AGV / AMR (armazém) | Pack de 24V ou 48V | Tração longa e estável, picos curtos e altos | Margem de pico 2-3x, limitação de partida |
| Braço colaborativo (cobot) | 48V CC ou rede CA | Altamente pulsado, regenerativo na desaceleração | Tratamento de energia reversa, hold-up rigoroso |
| Robô de serviço / limpeza | Pack de 24V | Tração moderada, carga noturna na base | Segurança em carga sem supervisão, baixa tração em standby |
| Robô de entrega / última milha | Pack de 24-36V | Intermitente, acoplamento exposto às intempéries | Conectores com grau IP, ampla faixa de ambiente |
| Humanoide / de pernas | 48V e acima | Picos transitórios extremos, alta regeneração | Capacitância de banco, absorção de energia de freio |
| Robô de inspeção / trilho | 24-48V, frequentemente PoE para carga útil | Baixa tração, instrumentação sensível | Baixa ondulação, terra limpa, disciplina de EMC |
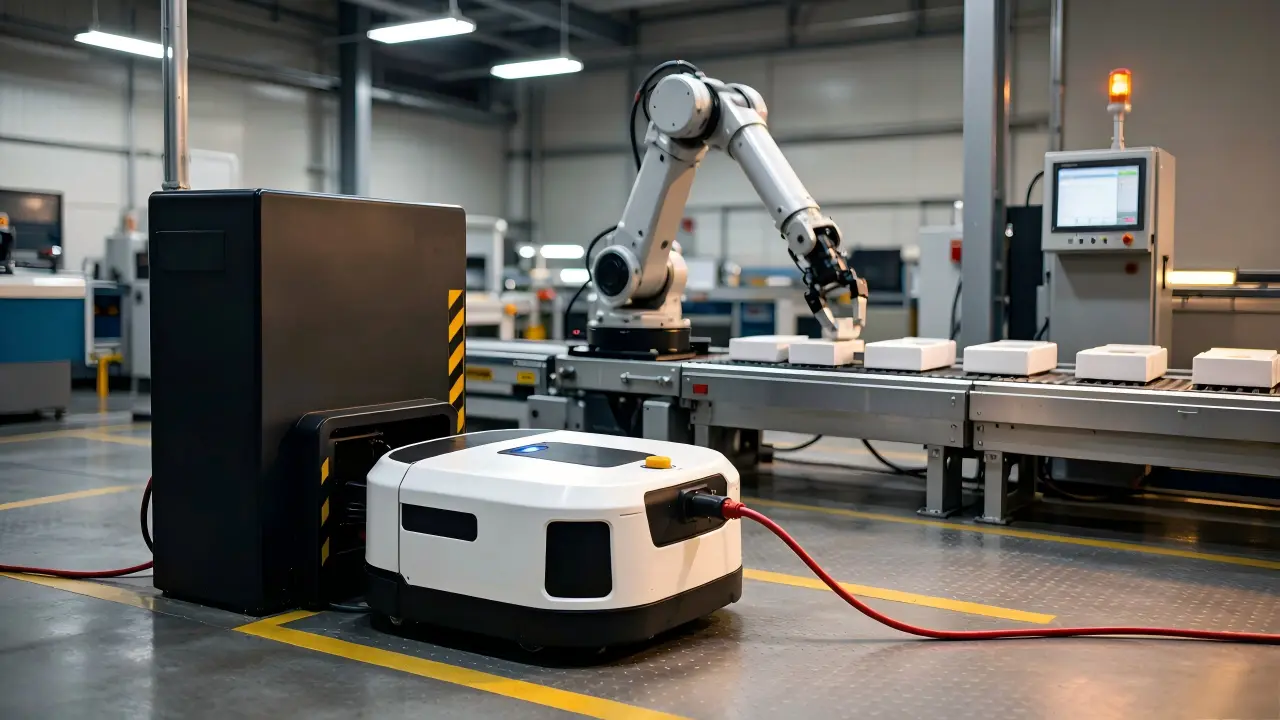
Regra de dimensionamento: janela de carga, não potência
Para qualquer robô que retorna a uma base de acoplamento, a potência do adaptador decorre de um único cálculo:
Saída necessária ≈ (capacidade do pack em Wh × perdas de eficiência de carga) ÷ janela de carga disponível em horas.
Um pack de 480Wh que precisa ser recarregado em quatro horas exige cerca de 120-135W no pack, porque a cadeia de carga não é sem perdas. Reduza a janela para duas horas e você precisará de cerca de 250W, momento em que a conversa passa a ser se o pack aceita essa corrente de fato e se o conector e o cabo da base aguentam conduzi-la continuamente sem aquecer.
É por isso que programas de robótica frequentemente acabam com um adaptador maior do que o consumo médio do robô sugere, e por que vale a pena especificar o adaptador, o conector da base e o cabo como um sistema, em vez de três compras separadas.
O carregamento oportunista muda o modo de falha
Cargas curtas e frequentes de alta corrente mantêm os robôs em operação, mas elevam a temperatura do pack e aceleram o envelhecimento. Se o seu modelo depende de carregamento oportunista, especifique o adaptador com uma potência contínua real à temperatura ambiente da instalação, não com uma potência de pico medida em bancada a 25°C. Uma fonte que reduz (foldback) no meio do turno coloca o robô em estado de bateria fraca, bem mais caro do que um adaptador superdimensionado.
24V ou 48V: por que a decisão da tensão do barramento vem primeiro
A robótica móvel tem migrado de 24V para 48V, e a razão é aritmética simples: para a mesma potência, dobrar a tensão reduz a corrente pela metade, e as perdas resistivas escalam com o quadrado da corrente. Reduzir a corrente pela metade corta as perdas I²R na fiação e nos conectores em cerca de quatro vezes.
O teto prático é o limite SELV. Segundo a IEC 62368-1, um barramento CC que se mantém a 60V ou menos é tratado como circuito de tensão de segurança extra-baixa, o que simplifica drasticamente os requisitos de isolamento, distâncias de fuga e isolamento em toda a máquina. Um pack de lítio nominal de 48V fica confortavelmente dentro desse limite mesmo em carga completa, e é exatamente por isso que 48V se tornou o padrão para novas plataformas de AMR e cobots.
Escolha o barramento antes de escolher a fonte. Toda decisão downstream - bitola do cabo, classificação do conector, limiares de proteção, saída do adaptador - deriva dele.
O que o adaptador realmente precisa suportar
Ambientes de robótica são mais severos com fontes de alimentação do que ambientes de escritório ou consumo, de quatro formas específicas. Especifique considerando as quatro.
1. Corrente de partida e de bloqueio do motor
Um trem de força bloqueado ou invertendo pode puxar várias vezes a corrente nominal por centenas de milissegundos. Um adaptador com proteção contra sobrecorrente rápida e não travante desarma; um superdimensionado, mas sem limitação de corrente, afunda o barramento e causa queda de tensão na placa de computação. A resposta certa é uma fonte com curva de sobrecarga definida - capaz de, digamos, 150% por um período definido antes de reduzir - e você deve exigir essa curva por escrito.
2. Energia regenerativa
Quando um motor desacelera uma carga, torna-se um gerador e devolve energia ao barramento CC. Se nada a absorve, a tensão do barramento sobe até algo falhar. Em máquinas maiores, isso é tratado por um chopper de freio e resistor; em menores, é absorvido pela capacitância e pela própria fonte. De qualquer forma, pergunte diretamente ao seu fornecedor: o que acontece com este adaptador se a saída for forçada acima de sua tensão ajustada? Uma fonte sem tolerância a corrente reversa será destruída por um robô que freia forte em descida.
3. Ruído elétrico nas duas direções
Robôs concentram na mesma barramento a eletrônica mais ruidosa e a mais sensível: acionamentos PWM de motor de um lado, interfaces de lidar, câmeras e encoders do outro. Um adaptador chaveado adiciona seu próprio ruído. Especifique a ondulação (ripple) e o ruído de saída em milivolts pico a pico sob sua carga real, não em vazio, e exija testes de EMC conduzida e radiada com o trem de força real em operação. Resultados de EMC em bancada obtidos com carga resistiva são quase sem sentido.
4. Vibração, poeira e lavagem
Plataformas móveis vibram continuamente e, em aplicações de alimentos, farmacêuticas e externas, são lavadas ou expostas à chuva. Isso gera três requisitos: um conector com retenção positiva e vida de acoplamento definida, um grau de proteção condizente com o método de limpeza, e uma carcaça sem peças internas soltas que possam ressoar. Instalações de lavagem devem buscar IP65 ou superior no invólucro e um conector de acoplamento com a mesma classificação; um adaptador IP20 barato dentro de um gabinete selado é frequentemente a resposta mais robusta e econômica.
Interfaces de carregamento: plugue, contatos, sem fio ou troca
| Método | Melhor para | Cuidados |
|---|---|---|
| Plugue manual | Frotas pequenas, sites supervisionados | Custo de mão de obra, desgaste do conector, erro humano |
| Contatos de acoplamento | Frotas de AMR/AGV, acoplamento autônomo repetido | Desgaste de contato, contaminação, tolerância de alinhamento |
| Indutivo / sem fio | Lavagem, sala limpa, invólucros selados | Menor eficiência, gerenciamento térmico, custo mais alto |
| Troca de bateria | Operação quase contínua, sem janela de carga | Inventário de packs, desgaste mecânico, segurança do operador |
Seja qual for a escolha, o adaptador externo ainda está na cadeia, e seu comportamento de segurança durante o carregamento sem supervisão importa. Para bases de recarga noturnas ou sem supervisão, procure comportamento definido em curto de saída, polaridade reversa e superaquecimento, e certifique-se de que o adaptador se recupera com segurança em vez de travar em um estado de falha que ninguém está presente para limpar.
Segurança e normas: quem é responsável por cada parte
A segurança do robô é uma propriedade do sistema, e vale ser preciso sobre o que a fonte de alimentação é responsável e o que o fabricante da máquina é responsável:
- O adaptador normalmente é aprovado segundo a IEC/EN 62368-1 como equipamento de tecnologia da informação, com declarações de EMC conforme as IEC 61000-6 genéricas relevantes para ambientes industriais. É um componente, não um sistema de segurança.
- A máquina assume as obrigações de segurança funcional - ISO 10218 para robôs industriais, ISO 13849 ou IEC 62061 para segurança de sistemas de controle, e uma função de parada de emergência que remove a energia motriz, não apenas a lógica.
- O instalador é responsável pela fiação fixa, pela fonte da base e pelo aterramento local.
Essa divisão importa comercialmente. Se um fornecedor afirma que um adaptador é "certificado para segurança de robôs", pergunte exatamente o que está certificado. Na maioria dos casos, a resposta honesta é que o adaptador é aprovado como componente, e o integrador da máquina assume o resto.
Parada de emergência e a fonte de alimentação
Um robô bem projetado corta a energia motriz no acionamento, não desligando a entrada do adaptador. Desligar o adaptador remove também a energia de controle, o que pode deixar os freios em estado indeterminado. Se o seu conceito de segurança realmente exigir a remoção da energia de entrada, avise o fornecedor da fonte: isso afeta o tempo de retenção (hold-up), o comportamento de reinício e se o adaptador precisa tolerar ser ligado e desligado milhares de vezes contra uma carga capacitiva totalmente carregada.
Em células colaborativas especificamente, isso deixa de ser preferência de projeto e passa a ser requisito documentado: a categoria de parada define se a fonte precisa decair rápido após a abertura do contator, ou permanecer dentro da regulação durante uma desaceleração controlada.
Sete erros que custam dinheiro aos programas de robótica
- Dimensionar pela potência média. O adaptador desarma no primeiro bloqueio. Dimensione para o pico e verifique a curva de sobrecarga.
- Ignorar a energia regenerativa. A tensão do barramento sobe ao frear e algo falha. Decida para onde essa energia vai antes de construir o primeiro protótipo.
- Testar EMC com carga resistiva. O resultado não sobrevive ao contato com um acionamento de motor real.
- Especificar ondulação em vazio. Exija milivolts pico a pico em sua carga real e em ambiente quente.
- Tratar o conector como uma reflexão tardia. É a peça que desgasta, suja e é tocada por humanos. Especifique retenção, ciclos de acoplamento e grau de proteção explicitamente.
- Sem dados de derating. "200W" a 25°C em bancada não são 200W dentro de um gabinete de base selado em um armazém em agosto.
- Escolher uma fonte que ninguém consegue reproduzir. Programas de robótica iteram. Escolha uma plataforma que o fornecedor ainda possa produzir em três anos e trave a interface mecânica e elétrica em sua documentação.
Checklist de sourcing OEM para energia em robótica
Envie esta lista com sua RFQ. Fornecedores que conseguem respondê-la por completo costumam ser os que valem a pena amostrar.
- Tensão do barramento e se a plataforma é 24V ou 48V SELV.
- Potência média, potência de pico e duração do pico.
- Energia regenerativa: magnitude e como é absorvida.
- Janela de carga e capacidade do pack, ou o perfil de carregamento oportunista.
- Limite de ondulação e ruído em mV pico a pico, em carga e no máximo ambiente.
- Faixa de ambiente de operação e a curva de derating que você exige.
- Tipo de conector, força de retenção, ciclos de acoplamento, grau de proteção IP.
- Mercados-alvo e os certificados de que você precisa como laudos, não logotipos.
- Plano de teste de EMC: com o trem de força real, não com banco de resistores.
- Volume anual, tamanho do pedido inicial e vida útil esperada do produto.
Na Paiyi Power desenvolvemos fontes externas sob medida e padrão-modificado de 5W a 240W, com MOQ a partir de 200 unidades por modelo, prazo de 5-6 semanas após aprovação da amostra, 100% de testes e inspeção ATE antes do envio, e capacidade de até 150.000 unidades por mês em quatro linhas. Nossa própria fábrica faz a montagem final, teste funcional, burn-in e QC; a SMT de nível de placa é subcontratada a um parceiro qualificado e inspecionada à chegada, o que declaramos claramente em vez de insinuar capacidade que não temos. Para contexto industrial mais amplo, veja nossa visão geral de aplicações industriais de fontes de alimentação ; para requisitos do lado da bateria, veja fonte para placa BMS; para a camada de sensoriamento, veja fonte para sensores industriais.
Perguntas frequentes sobre soluções de fontes de alimentação para robótica
Quanta energia um AMR ou AGV precisa?
Dimensione pela janela de carga, não pelo consumo do robô. A capacidade do pack em watt-hora dividida pelas horas disponíveis para carga, mais cerca de 10-20% para perdas de carga, dá a potência do adaptador. Em seguida, verifique se o pack realmente aceita essa corrente.
Devo usar 24V ou 48V para um robô móvel?
48V, a menos que tenha um motivo forte para não usar. Reduz a corrente pela metade para a mesma potência, cortando as perdas resistivas em cerca de quatro vezes, e permanece dentro do limite SELV de 60V CC da IEC 62368-1, não acrescentando assim carga de isolamento.
Por que o adaptador do meu robô desarma quando os motores bloqueiam?
Porque foi dimensionado pela potência média. Um trem de força bloqueado pode puxar de três a cinco vezes a nominal. Você precisa de uma fonte maior ou de uma com curva de sobrecarga definida que permita 150% por um período determinado antes de reduzir.
O que acontece com o adaptador quando o robô freia?
Depende do projeto, e você deve perguntar. A desaceleração transforma motores em geradores e eleva a tensão do barramento. Em máquinas maiores, um chopper de freio a absorve; em menores, a fonte e a capacitância do banco. Uma fonte sem tolerância a energia reversa pode ser destruída.
Preciso de um adaptador com grau de proteção IP para um robô?
Somente se o adaptador estiver exposto. Em ambientes de lavagem, externos ou de grau alimentício, sim, tipicamente IP65 ou superior. Caso contrário, um adaptador IP20 dentro de um gabinete selado é geralmente mais barato e confiável do que um selado montado do lado de fora.
Posso usar um carregador GaN em um robô?
Sim, onde o nível de potência se adequa. A vantagem do GaN é densidade de potência e eficiência em 65-240W, o que serve a estações de acoplamento e plataformas menores. Não muda as regras de dimensionamento, e os requisitos industriais de temperatura e EMC ainda se aplicam.
Cortar a energia de entrada do adaptador funciona como parada de emergência?
Não por conta própria. A parada de emergência deve remover a energia motriz no acionamento. Remover a entrada do adaptador também remove a energia de controle, o que pode deixar os freios em estado indeterminado.
Qual nível de EMC devo especificar para robótica?
A série genérica de imunidade e emissão industrial, IEC 61000-6-2 e 61000-6-4, é o ponto de partida usual, testada com o trem de força real em operação e não com carga resistiva.
Qual é um MOQ e prazo de entrega realistas para um adaptador robótico sob medida?
A partir de 200 unidades por modelo, 5-6 semanas após aprovação da amostra. Projetos padrão-modificado geralmente não exigem ferramental; um novo invólucro adiciona tempo. Cada unidade é testada em ATE, passa por burn-in e é inspecionada antes da embalagem.
Fontes
- ISO 10218 - Requisitos de segurança em robótica
- ISO 13849 - Partes relacionadas à segurança de sistemas de controle
- IEC 62368-1 - Segurança de equipamentos de TI e AV (limites SELV)
- IEC 61000-6-2 / 61000-6-4 - Normas genéricas de EMC para ambientes industriais
- Departamento de Energia dos EUA - eficiência de fontes externas (Nível VI)