Fonte para Cobot: 24V ou 48V, Categorias de Parada e a Documentação que a Segurança Exige
Publicado: Setembro de 2026
Tempo de leitura: 12 min
Público: fabricantes de cobots e robôs móveis, integradores de máquinas, projetistas de painéis de comando e equipes de compras que especificam alimentação CC para células de robôs colaborativos
Por Han - Paiyi Power, fabricante OEM/ODM de fontes de alimentação, construindo fontes personalizadas e modificadas de padrão de 5W a 240W, incluindo fontes CC de grau industrial com os dados de confiabilidade que a documentação de segurança de máquinas exige.
Última atualização: 21 de setembro de 2026.
Conteúdo
Resposta direta: de que uma fonte para cobot precisa?
Uma fonte para cobot é especificada em duas camadas. A camada funcional é uma fonte de 24V CC para a maioria dos braços colaborativos - 48V CC quando a contagem de eixos, o alcance ou a carga entram em território industrial pesado - dimensionada com 30-50% de margem sobre o pior pico. A camada de segurança é o que a torna diferente: ela precisa se comportar corretamente quando a energia é removida, e precisa vir com os dados de confiabilidade que um cálculo de PL exige.
A maioria dos guias de seleção para na primeira camada. Eles comparam watts, preço e recursos de proteção, e estão respondendo a uma pergunta que nunca foi a difícil. A pergunta difícil é o que acontece durante uma parada, e se os números que você consegue documentar são bons o suficiente para entrar num dossiê de segurança.
Este guia cobre as duas camadas. Para o contexto industrial mais amplo, veja soluções de fonte para robótica, AGV e AMR. Na Paiyi Power construímos a partir de 200 peças por modelo, com amostras em cerca de uma semana e primeira produção em 5-6 semanas após a aprovação.
Por que um cobot é um problema de segurança antes de ser um problema de energia
Um robô colaborativo é definido pelo fato de uma pessoa trabalhar ao lado dele sem cerca. Essa única escolha de projeto se propaga até a fonte de alimentação.
- O caso de segurança é documentado, não presumido. Uma célula colaborativa precisa de análise de risco, funções de segurança definidas, um nível de desempenho requerido para cada uma e evidência de que a arquitetura o alcança.
- A fonte está dentro dessa arquitetura. Ela alimenta os circuitos de controle e os acionamentos, então como ela se comporta quando o sistema de segurança intervém faz parte do caso de segurança, e não é um detalhe incidental.
- Operação colaborativa não significa movimento suave. Um braço limitado em potência e força ainda carrega energia cinética real, e a própria parada é um evento dinâmico que o sistema elétrico precisa suportar.
- O integrador absorve as consequências. Se os dados de confiabilidade documentados da fonte não sustentarem o cálculo de PL, o integrador tem de mudar a arquitetura ou mudar a fonte - tarde, e caro.
É por isso que uma fonte para cobot deve ser especificada com o dossiê de segurança aberto, e não depois dele.
Fonte para cobot: 24V ou 48V?
O mercado se acomodou em dois níveis de tensão CC, e a escolha segue o projeto mecânico, e não a preferência.
| Tensão | Onde se encaixa | Nota |
|---|---|---|
| 24V CC | A maioria dos braços colaborativos pequenos, circuitos de controle, sensores, efetuadores | O padrão para cobots e a tensão padrão de circuito de controle |
| 48V CC | Braços industriais pesados, sistemas multi-eixo, plataformas móveis maiores | Reduz a corrente pela metade para a mesma potência, o que diminui cabo e perda |
A regra prática: a maioria dos robôs colaborativos roda em 24V, e você migra para 48V quando a corrente, e não a tensão, passa a ser a restrição. Dobrar a tensão reduz a corrente pela metade, o que importa quando os picos de aceleração dos servos começam a definir a bitola do cabo e a capacidade dos conectores.
IEC 60204-1: o código elétrico que se aplica
Robôs e suas células são máquinas, e máquinas são regidas pelo código elétrico de máquinas, e não pela norma genérica de segurança de equipamentos de TI.
- Circuitos de controle em 24V CC. A norma espera que os circuitos de controle operem em 24V CC em base SELV ou PELV, para que nenhuma tensão perigosa chegue a um painel ou a um teach pendant.
- Qualquer coisa acima do limite SELV precisa de proteção. Circuitos acima de um limiar de tensão definido devem ser enclausurados ou intertravados, o que molda o layout da fonte e da sua fiação no painel.
- A continuidade do terra de proteção é ensaiada, não presumida. O requisito é uma ligação de baixa impedância - comumente citada como um décimo de ohm - entre o condutor de proteção e cada parte condutiva acessível.
- É exigida uma seccionadora bloqueável. A máquina precisa de um meio de isolamento que possa ser travado na posição desligada, e é aí que a fonte se posiciona na topologia.
A consequência para a fonte: o borne de terra, o comportamento em falha e a isolação da fonte estão dentro deste código, não fora dele.
Categorias de parada e o que elas exigem da fonte
Esta é a parte que separa uma fonte para cobot de uma fonte industrial, e ela é definida por como a energia é removida, e não por quanta energia é entregue.
| Categoria de parada | O que acontece | Implicação para a fonte |
|---|---|---|
| Categoria 0 | Remoção imediata da energia - uma parada não controlada | A capacitância de saída determina por quanto tempo os acionamentos permanecem energizados após o contator abrir |
| Categoria 1 | Parada controlada e depois remoção da energia ao atingir o repouso | A fonte precisa permanecer dentro da sua regulação durante uma desaceleração de alta corrente |
| Categoria 2 | Parada controlada com a energia mantida | A fonte continua trabalhando, então sua capacidade contínua e margem térmica governam |
Uma parada de emergência precisa usar categoria 0 ou categoria 1, o que significa que o comportamento da fonte durante a remoção de energia é um parâmetro de projeto, e não um efeito colateral. Duas consequências decorrem imediatamente, e ambas são rotineiramente ignoradas nos guias de seleção.
- Capacitância demais é problema, não vantagem. Uma grande capacitância de saída mantém os acionamentos vivos por milissegundos após o contator abrir, o que pode produzir movimento durante o que deveria ser uma parada não controlada.
- Capacitância de menos também é problema. Uma fonte que colapsa instantaneamente não consegue sustentar uma parada controlada de categoria 1, em que os acionamentos precisam desacelerar o braço sob controle antes de a energia ir embora.
Então a linha honesta de especificação não é apenas "ripple baixo". É tempo de sustentação e comportamento de descarga na saída, declarados como números.
Tempo de sustentação: o parâmetro que ninguém especifica
Esta é a lacuna de especificação que vemos com mais frequência quando uma célula de cobot está sendo documentada, e vale dizer com clareza porque custa muito pouco corrigir na fase de projeto.
Uma fonte CC armazena energia nos seus capacitores de saída. Quando o sistema de segurança abre o contator, essa energia não desaparece - ela continua alimentando os acionamentos até os capacitores descarregarem. O intervalo é curto, mas curto não é zero, e numa máquina que se move rápido alguns milissegundos de movimento inesperado são uma grandeza relevante de segurança, e não um erro de arredondamento.
- Peça o valor medido, não a topologia. Capacitância de saída em microfarads e o tempo de sustentação resultante na corrente real de carga da célula.
- Pergunte como a saída se comporta na remoção. Se a tensão decai suavemente ou colapsa, e se alguma saída mantém carga residual.
- Case com a categoria de parada. Uma parada de categoria 0 quer uma decaída previsível e suficientemente rápida; uma de categoria 1 quer que a fonte sobreviva à desaceleração controlada sem cair antes.
- Coloque no dossiê de segurança. A medição do tempo de parada faz parte da evidência de validação, e o comportamento da fonte é parte do que a medição reflete.
Como isso não custa nada a mais para especificar e é caro de descobrir durante a validação, pertence ao RFQ desde a primeira consulta.
Onde as funções de segurança realmente ficam
Células colaborativas modernas colocam a maior parte das funções de segurança dentro do servo acionamento e não em um contator, e saber onde elas ficam diz o que a fonte é realmente responsável por fazer.
- Funções de segurança integradas ao acionamento. Funções como torque seguro desligado e parada segura são implementadas no acionamento segundo a norma de funções de segurança de sistemas de acionamento, então o motor é desabilitado sem necessariamente derrubar o barramento CC.
- O torque seguro desligado sustenta uma parada não controlada. Como o próprio acionamento remove o torque, uma fonte que decai rápido não é o único mecanismo disponível - o que muda quanta capacitância é tolerável.
- Variantes de parada segura suportam paradas controladas. Uma parada controlada com remoção posterior de energia precisa que o barramento permaneça dentro dos limites durante a desaceleração, e é aí que a regulação e a capacidade de corrente da fonte importam.
- A consequência para a fonte. Estar dentro de uma arquitetura moderna significa que a fonte não pode sabotar a função de segurança do acionamento - por queda durante a desaceleração, comportamento inesperado na remoção de energia ou ruído injetado nas trilhas de controle.
Pergunte ao integrador quais funções são implementadas onde. A resposta muda o comportamento exigido da fonte mais do que o cálculo de carga muda.
PL e PLr: por que MTBF é o número errado
Este é o ponto em que uma fonte industrial genérica deixa de ser suficiente, e é inteiramente uma questão de documentação, não de hardware.
A segurança de máquinas usa um nível de desempenho requerido derivado da análise de risco, tipicamente exigente para proteções intertravadas e funções de controle relacionadas à segurança. O nível de desempenho alcançado é então calculado a partir da estrutura do canal: sua categoria de arquitetura, o tempo médio até falha perigosa de cada componente, a cobertura de diagnóstico e as medidas contra falha de causa comum.
- Não se compra nível de desempenho. Ele é propriedade de toda a arquitetura, verificado por cálculo e validado por ensaio - não um certificado anexado a um componente.
- Um número de MTBF de destaque não é utilizável. Um valor de confiabilidade de folha de dados costuma ser citado para informação geral, sem a separação por modo de falha que um cálculo de segurança exige.
- O que o cálculo precisa. Tempo médio até falha perigosa por componente, uma indicação da cobertura de diagnóstico que o projeto pode de fato reivindicar e vida útil em nível de componente quando existir.
- Por que isso importa comercialmente. Se a fonte não consegue fornecer esses números, o integrador precisa tratá-la como elemento de canal único com consequências degradantes, ou acrescentar redundância, ou trocar a fonte. As três alternativas são piores do que obter os números antes.
Então a pergunta a fazer a um fornecedor não é "qual é o seu MTBF", mas "você consegue fornecer dados de confiabilidade em nível de componente adequados a um cálculo de segurança, e em que formato". Um fornecedor que entende a diferença responde à segunda pergunta sem hesitar.
Corrente de pico e resposta dinâmica
A camada funcional continua importando, e é onde a maioria das seleções erra do jeito comum.
- Dimensione pelo pico, não pela média. A aceleração dos servos produz picos curtos de corrente bem acima da carga de regime, e a fonte precisa manter a regulação através deles.
- Mantenha 30-50% de margem. 30% é o valor de trabalho; 50% é apropriado para células com ciclo agressivo ou ambiente quente.
- Verifique resposta dinâmica, não só precisão em regime. Uma fonte que se recupera devagar de um degrau de carga produzirá jitter visível e, numa célula colaborativa, qualidade de movimento degradada que aparece na aplicação, e não nas medições elétricas.
- Inclua toda a carga. Controladores, sensores, dispositivos de segurança, garras e refrigeração do painel consomem da mesma fonte, e as cargas auxiliares são as que se esquecem.
Jitter e erro de posicionamento são frequentemente atribuídos ao robô ou ao ajuste do acionamento quando a causa é uma fonte que não segura a saída através de acelerações repetidas.
EMC no ambiente industrial
EMC industrial não é EMC comercial com outro rótulo. O ambiente, e portanto os requisitos, são diferentes.
- A imunidade é a metade mais difícil. Um ambiente industrial contém acionamentos, contatores, equipamentos de solda e cargas com variação de frequência, então os requisitos de imunidade são materialmente mais rígidos que para equipamentos de escritório ou residenciais.
- A emissão também importa. A fonte não pode perturbar os sinais de controle e de comunicação da própria máquina, que muitas vezes são justamente os que carregam informação de segurança.
- A realidade do painel. O encaminhamento de cabos, a blindagem e o arranjo de aterramento dentro de um painel afetam o desempenho de EMC tanto quanto o filtro da fonte, e é por isso que as instruções de instalação pertencem à documentação.
- Ensaie contra as normas industriais. Pergunte contra quais normas de imunidade e emissão a unidade foi avaliada, e confirme se são as industriais, e não o conjunto comercial genérico.
Uma fonte que passa em EMC comercial e fica num painel ao lado de três servo acionamentos é uma falsa sensação de segurança.
Terra de proteção e cabos que se movimentam
Robôs estão entre as poucas máquinas em que o próprio cabo é uma peça móvel, e isso muda o que confiabilidade significa para as conexões.
- Continuidade de terra sob flexão. O requisito do condutor de proteção se aplica ao braço, ao controlador e ao painel, e precisa sobreviver à flexão contínua, e não a um único ensaio de instalação.
- Alívio de tração e raio de curvatura. Conjuntos de cabo em um eixo móvel falham nas terminações, e um raio de curvatura documentado é o que permite ao projetista respeitá-las.
- Blindagem e laços de terra. Cabos de motor blindados e arranjos de ligação de terra interagem; errar nisso aparece como falhas intermitentes extremamente caras de diagnosticar em campo.
- Qualidade dos bornes. Os bornes de saída de uma fonte e a forma como são especificados - terminais tubulares, torque, margem de corrente - importam mais em um painel vibrando do que em uma instalação estática.
O requisito de continuidade de terra do código elétrico é um lembrete útil de que, em robótica, a fiação não é um item estático após o comissionamento.
Redundância para células que não podem parar
Algumas instalações não toleram parada não planejada de forma alguma, e esse requisito é o que motiva topologias com fonte dupla.
- Quando a redundância se justifica. Linhas de produção contínuas, células que alimentam um processo que não reinicia barato e instalações em que um robô travado cria um perigo, e não apenas um atraso.
- Quanto custa a redundância. Uma segunda unidade, um arranjo de desacoplamento e um esquema de monitoramento que detecte a falha de uma fonte e a reporte, porque uma falha não percebida deixa você sem redundância nenhuma.
- Redundância não é uma função de segurança por si só. Disponibilidade e segurança são objetivos diferentes, e acrescentar uma segunda fonte não satisfaz um requisito de segurança que exige uma arquitetura de canal específica.
- Decida cedo. A redundância muda o painel, a fiação e o custo, então pertence à fase de conceito e não a uma correção posterior.
O enquadramento honesto: a redundância compra disponibilidade. A segurança é alcançada pelas funções de segurança e sua validação, e confundir as duas é como projetos acabam sem nenhuma delas.
O que mudou nas normas, e na Europa
Dois desenvolvimentos valem ser conhecidos se o seu programa de cobot tem horizonte de dois anos, porque ambos caem dentro dele.
- As normas de segurança de robôs foram revisadas. As edições de 2025 das normas de robô e de sistema de robô incorporaram ao corpo normativo a maior parte do conteúdo da especificação técnica de colaboração e apertaram requisitos em torno de funções com classificação de segurança. Comportar-se pela edição antiga já não é a premissa de planejamento mais segura.
- O marco legal europeu está mudando. A diretiva de máquinas está sendo substituída por um regulamento de máquinas, aplicável a partir de 20 de janeiro de 2027. Conformidade não é um exercício pontual para um programa que atravessa essa data.
- A integração é onde está o risco. O robô como produto e o robô como célula instalada são avaliados contra partes diferentes da mesma família de normas, e a célula é onde a maior parte do trabalho de conformidade realmente acontece.
- Confirme as versões antes de protocolar. As normas são revisadas e as listas harmonizadas mudam; confirme a edição contra a qual você está protocolando, e não a que está numa pasta de projeto antiga.
Somos explícitos sobre a nossa posição: projetamos segundo as especificações de segurança e de potência aplicáveis, e a situação de certificação varia por modelo e por mercado. Não alegamos aprovações que não temos em cada modelo, e os certificados que temos são CE, CB, FCC e ISO 9001. Para uma célula de robô, a conformidade em nível de máquina é responsabilidade do integrador, e é exatamente por isso que a documentação da fonte precisa ser boa o suficiente para ser entregue.
Documentação a exigir
Num programa de cobot a documentação não é papelada; é insumo para a obrigação legal de outra pessoa. Peça isto antes do preço.
- Dados de confiabilidade em nível de componente adequados a um cálculo de segurança, incluindo a separação por modo de falha, e não um único valor de MTBF.
- Capacitância de saída, tempo de sustentação e comportamento de descarga na corrente de carga da célula.
- Normas de imunidade e emissão efetivamente avaliadas, confirmadas como o conjunto industrial.
- Capacidade de corrente de pico e resposta dinâmica , com as condições de ensaio declaradas.
- Curva de derating térmico para a temperatura real do painel, e não um valor de bancada.
- Controle de mudanças por escrito, porque uma substituição de componente invalida um cálculo de segurança tão facilmente quanto invalida um certificado.
A nossa lista de avaliação de amostras cobre como ensaiar a primeira peça contra essas linhas, e o guia de contrato OEM cobre os termos de controle de mudanças que os mantêm válidos em produção.
Tabela de especificação de fonte para cobot
| Parâmetro | Típico para células de robô colaborativo | Nota |
|---|---|---|
| Tensão de saída | 24V CC para a maioria dos cobots; 48V para pesados ou multi-eixo | Tensão maior reduz corrente e perda no cabo |
| Dimensionamento | Pior pico mais 30-50% de margem | Dimensionar pela média aparece como jitter |
| Circuitos de controle | 24V CC em base SELV ou PELV | Conforme o código elétrico de máquinas |
| Sustentação e descarga | Capacitância, tempo de sustentação e comportamento de decaída declarados | Afeta diretamente em que a categoria de parada pode confiar |
| Dados de confiabilidade | Dados em nível de componente para cálculo de segurança | Um MTBF de destaque não é utilizável |
| EMC | Normas industriais de imunidade e emissão | Não o conjunto comercial |
| Continuidade de terra | Ligação de proteção de baixa impedância através de cabos móveis | Precisa sobreviver à flexão contínua |
| Térmico | Curva de derating para a temperatura real do painel | Interiores de painel são mais quentes que a sala |
| Confidencialidade | Controle de mudanças e termos de confidencialidade por escrito | Programas de robô carregam PI; veja o guia de contrato OEM |
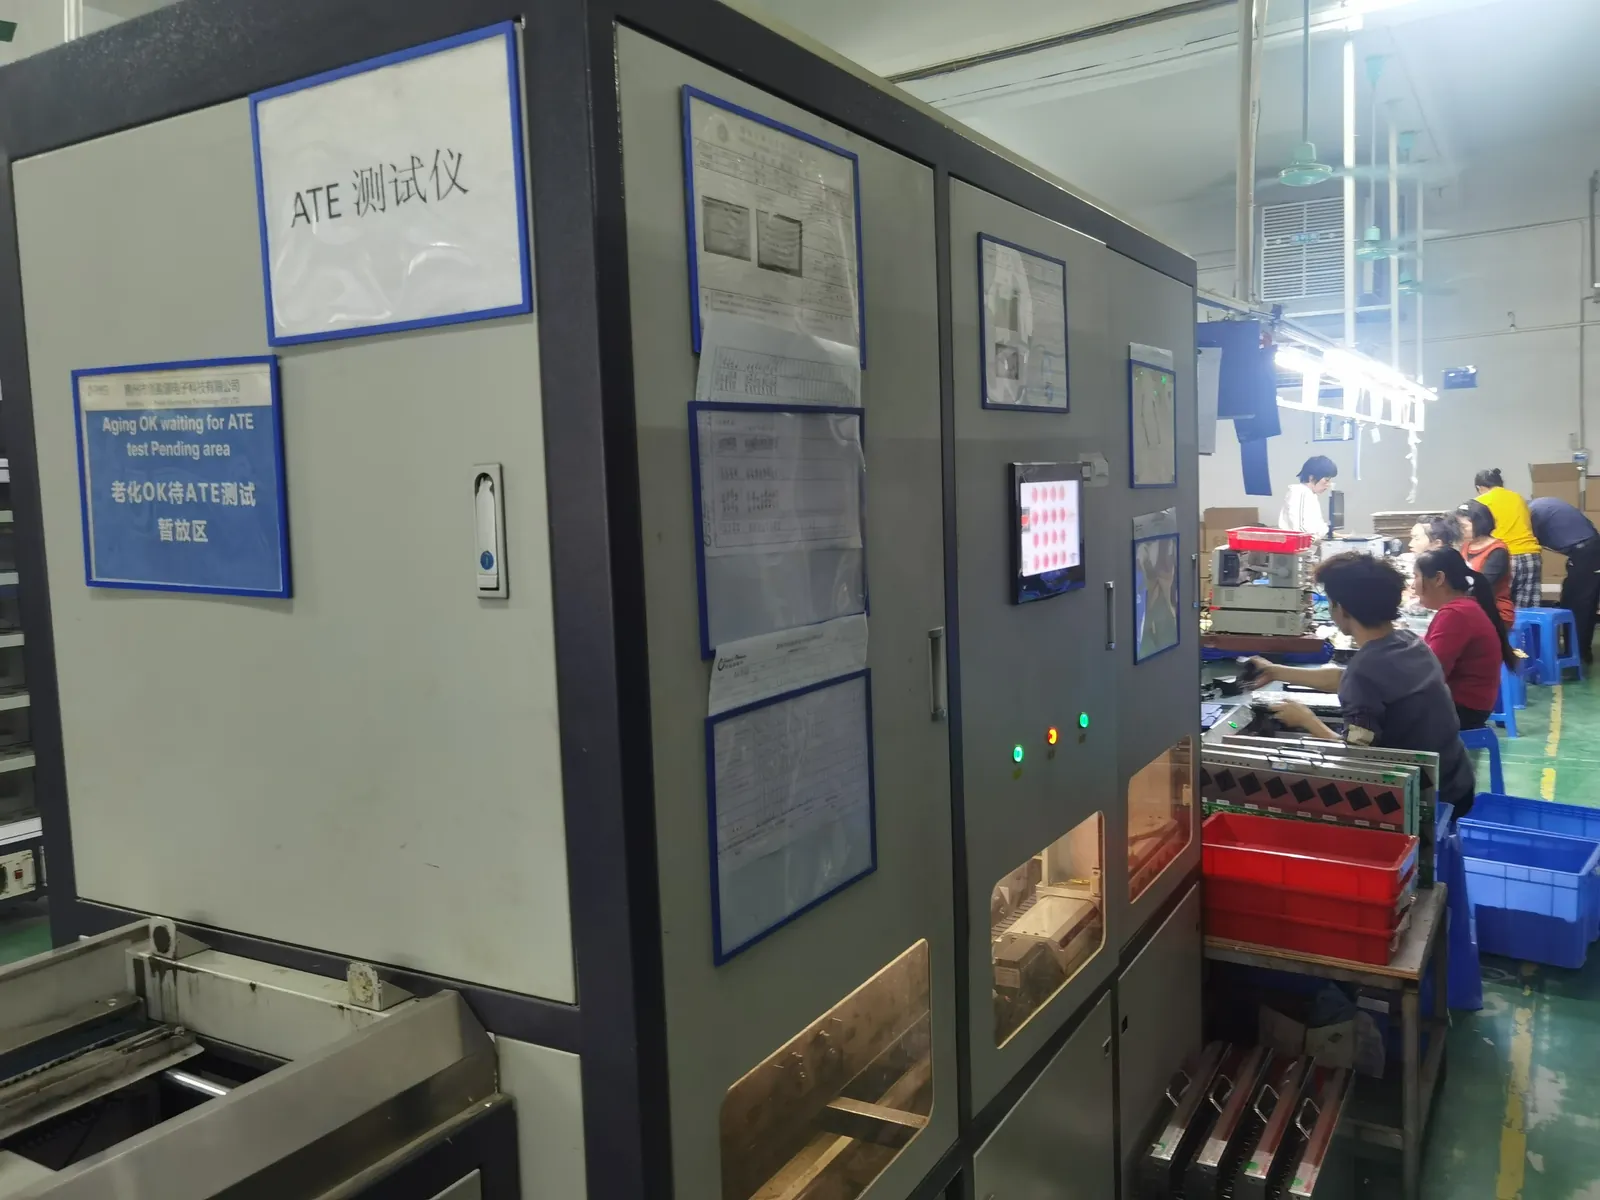
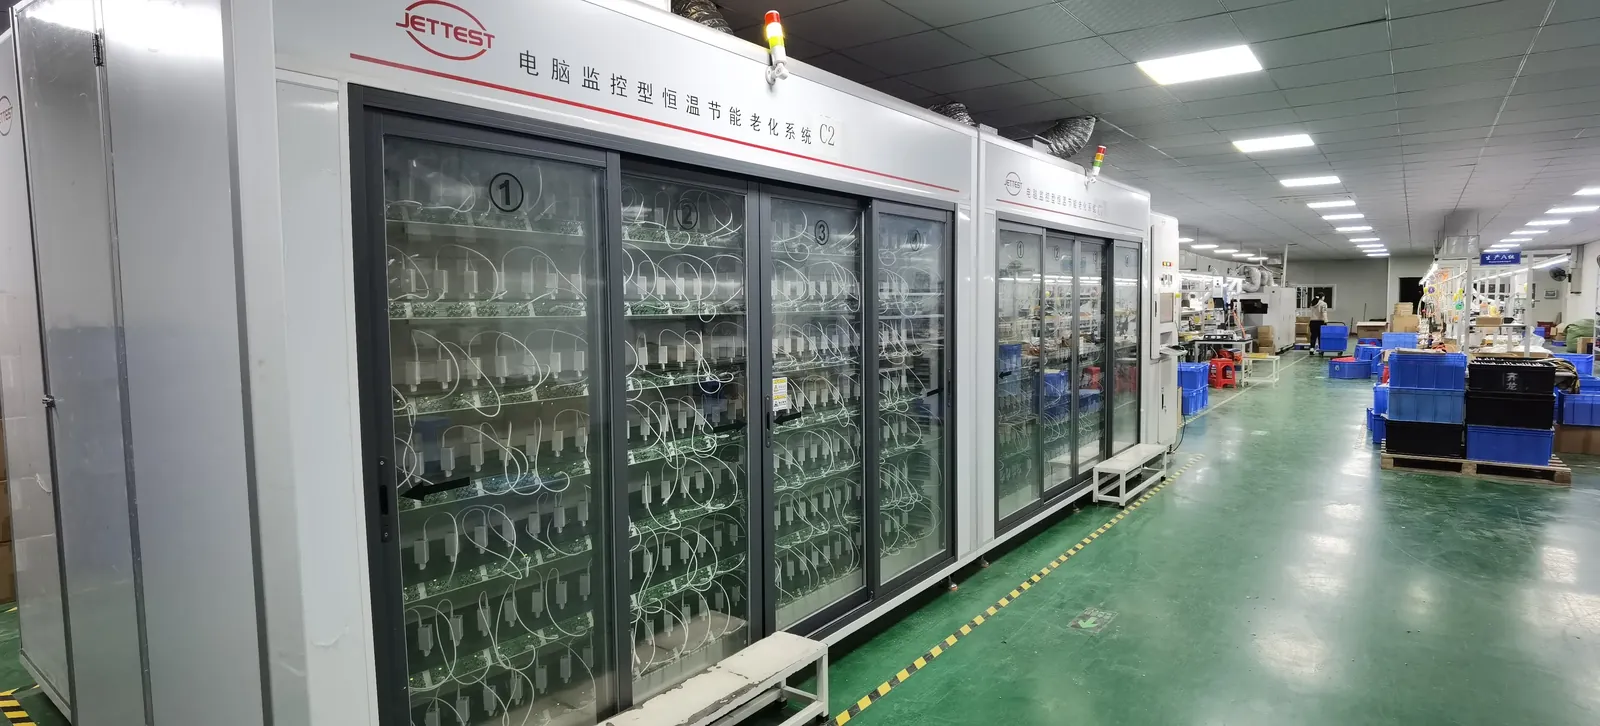
| Prática de confiabilidade | ATE 100% + burn-in antes do envio | Todas as peças, não uma amostra |
Perguntas frequentes
Que tensão usa uma fonte para cobot?
A maioria dos robôs colaborativos roda em 24V CC; braços industriais pesados e sistemas multi-eixo migram para 48V CC. A escolha segue a corrente, não a preferência: dobrar a tensão reduz a corrente pela metade, o que diminui bitola de cabo, perda e esforço nos conectores quando os picos de aceleração passam a ser a restrição.
Qual norma de segurança se aplica a uma fonte para cobot?
O código elétrico de máquinas, não a norma genérica de equipamentos de TI. Espera-se circuitos de controle em 24V CC em base SELV ou PELV, a ligação de proteção é verificada a baixa impedância e é exigida uma seccionadora bloqueável - tudo isso coloca a fonte dentro da arquitetura elétrica da máquina.
Por que a capacitância de saída importa para a segurança?
Porque ela determina por quanto tempo os acionamentos permanecem energizados depois que o sistema de segurança remove a energia. Capacitância grande pode produzir movimento durante uma parada que deveria ser não controlada; capacitância pequena demais não sustenta uma parada controlada. Peça o valor e o tempo de sustentação na sua corrente de carga.
Qual é a diferença entre parada de categoria 0 e categoria 1?
A categoria 0 remove a energia imediatamente - parada não controlada; a categoria 1 faz uma parada controlada e depois remove a energia. Paradas de emergência precisam ser uma das duas, e é por isso que o comportamento da fonte na remoção de energia é um parâmetro de projeto, e não um detalhe incidental.
Posso usar uma fonte industrial comum com bom MTBF?
Normalmente não, porque um valor de MTBF de destaque não pode ser usado num cálculo de segurança. O cálculo precisa do tempo médio até falha perigosa por componente e da separação por modo de falha, então peça dados de confiabilidade em nível de componente adequados a um dossiê de segurança, e não um único número.
Quanta margem de potência devo prever?
Trinta por cento sobre o pior pico como valor de trabalho, e cinquenta por cento para ciclos agressivos ou painéis quentes. Dimensione pelo pico criado pela aceleração dos servos, e não pela média, e lembre que controladores, sensores, garras e refrigeração do painel consomem da mesma fonte.
EMC importa de forma diferente numa célula de robô?
Sim - o requisito de imunidade é materialmente mais rígido em ambiente industrial que em comercial. Uma fonte avaliada pelas normas comerciais e depois instalada ao lado de servo acionamentos é uma falsa sensação de segurança; confirme se as normas industriais de imunidade e emissão foram usadas.
Preciso de fonte redundante?
Só se uma parada não planejada for genuinamente inaceitável - redundância compra disponibilidade, não segurança. A segurança é alcançada pelas funções de segurança e sua validação. Se acrescentar redundância, inclua monitoramento, porque uma falha não percebida deixa você sem nenhuma.
Qual MOQ e prazo se aplicam a fontes para cobot?
A partir de 200 peças por modelo na Paiyi Power, com amostras em cerca de uma semana e primeira produção 5-6 semanas após a aprovação da amostra. Projetamos segundo as especificações de segurança e de potência aplicáveis e podemos fornecer os dados de confiabilidade e a documentação que o seu dossiê de segurança precisa; a situação de certificação varia por modelo e por mercado, e não alegamos aprovações que não temos. Veja também aplicações industriais de fontes de alimentação.
Fontes
- IEC - equipamentos elétricos de máquinas 60204-1, segurança de acionamentos 61800-5-2, EMC industrial 61000-6-2 e 61000-6-4
- ISO - segurança de robôs 10218-1/-2, segurança funcional 13849-1, análise de risco 12100
- A3 - Association for Advancing Automation, recursos de robótica e segurança industrial
- UL - certificação de segurança para fontes de alimentação e equipamentos industriais
- EUR-Lex - diretiva de máquinas e o regulamento de máquinas aplicável a partir de janeiro de 2027
Relacionados neste blog: soluções de fonte para robótica, AGV e AMR, aplicações industriais de fontes de alimentação, fonte para sensores industriais, fonte para placa BMS.